Robotpalletering
Gentagne løft af kasser eller sække flyttes fra medarbejderen til en celle, der bygger pallen efter jeres mønster.
Se hvad vi afklarer
Emnevægt, pallemønster, rækkevidde og adgang til færdige paller.
Industrirobotter · Nordjylland
Tunge løft og ensidigt gentaget arbejde koster kapacitet. Wallander's Teknologi ApS bygger robotceller til den konkrete opgave og kobler dem på produktionen, du allerede har.
Hele linjen behøver ikke blive skiftet ud.
Vi hjælper med robotpalletering, pakning og materialehåndtering fra Skovlund ved Frederikshavn. Første skridt er at se på din proces, dine emner og den takt, produktionen skal holde.
Lokal levering og service · Skovlund, 9900 Frederikshavn
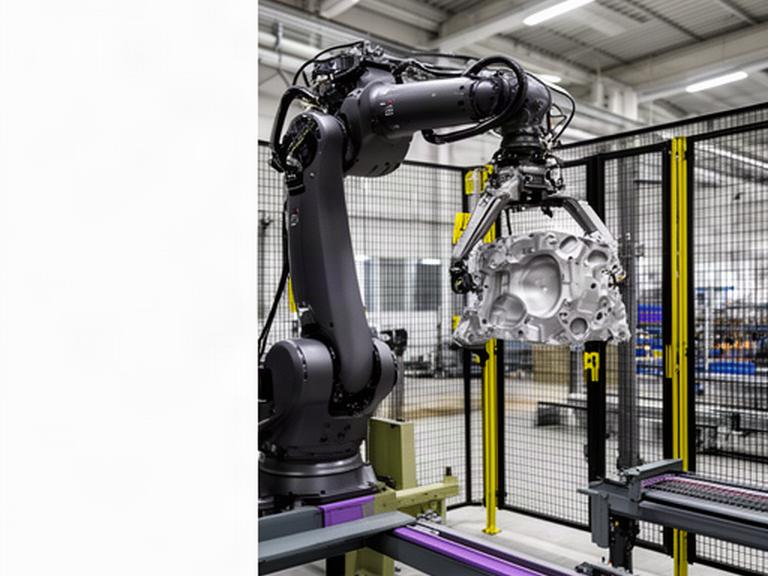 Robotcelle · Produktion
Opgaver vi automatiserer
En robotcelle skal passe til emnet, grebet og arbejdstakten. Vælg en opgave for at se, hvad vi afklarer i den første vurdering.
Gentagne løft af kasser eller sække flyttes fra medarbejderen til en celle, der bygger pallen efter jeres mønster.
Emnevægt, pallemønster, rækkevidde og adgang til færdige paller.
Robotten placerer produktet i emballagen med et greb tilpasset form, overflade og krav til håndtering.
Produktskift, emballagetype, fødevaresikkerhed og samspil med pakkelinjen.
En løsning til gentagen pakning af emner, hvor ensartet placering og stabil takt gør en forskel.
Emnevariation, orientering, kassestørrelse og krav til kontrol efter pakning.
Robotceller kan flytte råvarer og emner mellem maskiner, stationer og bufferpladser.
Emnevægt, transportvej, maskinernes grænseflader og operatørens adgang.
Gentagne samlinger udføres med en fast rækkefølge og en kontrolleret placering af delene.
Pasninger, fikstur, tilførsel af komponenter og behov for proceskontrol.
Svejserobotter tager gentagne baner og frigør faglært tid til opgaver, der kræver håndværksmæssig vurdering.
Emnegeometri, svejsefixture, adgang, emneskift og krav til svejsesømmen.
Emner fordeles efter type, position eller et fast sorteringskriterium, så flowet videre i produktionen bliver tydeligt.
Emneindløb, sorteringskriterier, sensorbehov og håndtering af afvigelser.
Logistikrobotter flytter materialer mellem arbejdsstationer, når ruten og overleveringen kan beskrives klart.
Ruter, gulvforhold, trafik, afhentningspunkter og samspil med medarbejdere.
Dimensionering før robotvalg. Cyklustid og løftekapacitet fastlægges efter emnets vægt, greb, rækkevidde og den ønskede takt. Vi anbefaler ikke en robotstørrelse, før opgaven er afklaret.
Brancher og produktionsmiljøer
Vi tager udgangspunkt i emnerne, pladsen og den daglige drift. Små serier kræver ofte en anden løsning end en fast produktionslinje.
Håndtering og pakning, hvor rengøring, ensartethed og produktets overflade skal tænkes ind i celledesignet.
Vaskbare flader, fødevareegnede materialer og sikker adgang ved omstilling.
Flasker, kasser og emballage kræver et greb, der håndterer variation uden at forsinke linjen.
Skift mellem formater, kassehåndtering og overlevering til eksisterende transportbånd.
Tunge emner og gentagne svejse- eller maskinbetjeningsopgaver kan flyttes ind i en afskærmet celle.
Emnefikstur, svejserøg, sikkerhedszoner og plads til operatørens kontrol.
Sortering, intern transport og pallehåndtering kan målrettes flowet mellem modtagelse, lager og produktion.
Rutekryds, palleplacering, sporbarhed og håndtering af uregelmæssige emner.
Tjek din opgave
Celledesign, sikkerhed og arbejdsmiljø
En robotcelle skal kunne betjenes sikkert i en almindelig arbejdsdag. Risikovurdering, afskærmning og sikkerhedsrelaterede styringer indgår i planlægningen sammen med adgang, plads og operatørens arbejdsflow.
Det handler også om at flytte tunge og ensidige løft væk fra medarbejderne. Vi tilpasser cellen til lokalet, den eksisterende linje og den måde, operatørerne faktisk arbejder på.
Drift før robotstørrelse
Vi måler på det, der påvirker jeres produktion. Før en løsning vælges, aftaler vi hvordan udgangspunkt og resultat skal vurderes.
Tid pr. emne eller palle sammenholdes med det taktkrav, linjen skal holde.
Stopårsager og behov for indgreb registreres, så flaskehalse bliver synlige.
Afvigelser og kassation vurderes efter de kriterier, virksomheden bruger i dag.
Vi ser på tiden brugt på gentagne løft og på, hvilke opgaver medarbejderne kan tage over.
Tal og mål fastlægges sammen med jer i afklaringen. Efter idriftsættelse kan AI-produktionsovervågning følge udviklingen i driften.
Eftermontering i eksisterende produktion
En robotcelle kan kobles på eksisterende udstyr i etaper. Planen afhænger af maskiner, grænseflader og hvor meget nedetid produktionen kan tåle.
Proceseksempel · ikke en kundecase
En produktionsvirksomhed skal håndtere kasser, der kommer i en fast strøm. Medarbejdere løfter og stabler manuelt, og belastningen gentager sig gennem skiftet.
Robot, griber og palleposition planlægges efter kassernes vægt, mønster og den plads, der er til rådighed ved den eksisterende linje.
Takttid, stop, pallekvalitet og frigjort medarbejdertid aftales som målepunkter. Samme metode kan vurderes til små og store serier.
Næste skridt
Skriv hvilke emner I håndterer, hvor mange der passerer pr. dag, og hvad der bremser processen. Vi gennemgår oplysningerne og aftaler, om en robotcelle passer til opgaven.
Det kan begynde med én station. Vi tager udgangspunkt i den produktion, I allerede har.
Beskriv din procesWallander's Teknologi ApS · Skovlund ved Frederikshavn · Nordjylland